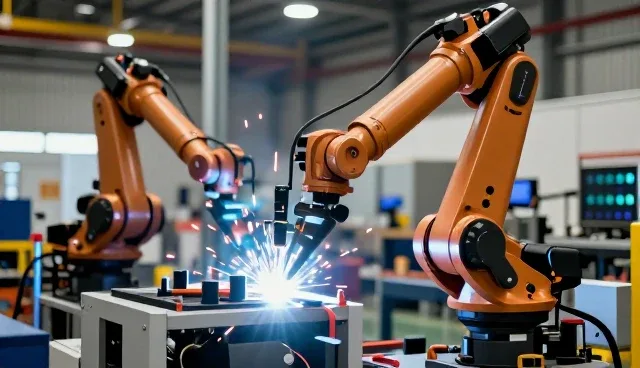
在机械设备生产制造领域,智能焊接机器人作为提升生产效率的关键设备,其选型和使用过程中,故障排查是保障运行稳定的重点环节。选型时,若忽视故障排查方面的考量,可能导致设备投入后频繁出现异常,影响生产进度。因此,如何在选型阶段识别和预判潜在故障点,是确保设备稳定运行的重要前提。
一、焊接路径规划与传感器校准
在智能焊接机器人选型阶段,焊接路径规划和传感器校准是两项核心关注点。路径规划不合理会导致焊接过程中的定位偏差,而传感器校准不到位则可能影响焊接质量与设备的运行稳定性。在实际应用中,若传感器未正确校准,焊接机器人可能误判焊缝位置,从而引发焊接缺陷。因此,在选型时应优先选择具备自动校准功能的机型,并确保其传感器精度符合实际生产要求。
二、控制系统兼容性与数据接口设计
智能焊接机器人的控制系统与生产环境中的其他设备是否兼容,直接影响其运行效率和故障排查难度。例如,若机器人与MES系统或PLC控制器的数据接口不匹配,可能导致信号传输中断,进而引发误操作或停机故障。因此,在选型时,应关注设备是否支持多协议通信,并评估其与现有系统集成的可行性,以降低后期故障排查和调试的工作量。
三、焊接工艺参数匹配与负载能力评估
焊接工艺参数如电流、电压、速度等与机器人负载能力之间的匹配,是避免设备过载故障的关键。若选型时未充分考虑焊接材料和工艺对机器人负载的影响,可能导致设备在运行过程中频繁出现过热或电流异常等问题。因此,选型人员需根据实际焊接任务,评估机器人负载能力,并选择能够适应不同焊接工艺的机型。
智能焊接机器人选型故障排查方案对比
| 方案名称 | 基本做法 | 适用条件 | 准备事项 | 注意事项 |
|---|---|---|---|---|
| 路径规划优化 | 采用预设焊接路径与实时调整机制 | 适用于复杂焊接结构 | 需提供焊接图纸与工艺要求 | 需验证路径是否覆盖所有焊接点 |
| 传感器自动校准 | 配备自动检测与校准功能 | 适用于高精度焊接需求 | 需定期检查传感器状态 | 需确保环境无强电磁干扰 |
| 控制系统兼容设计 | 支持多种通信协议与接口扩展 | 适用于多系统集成场景 | 需确认现有系统接口类型 | 需进行系统联调测试 |
| 负载能力评估 | 根据焊接材料匹配机器人负载 | 适用于高负载焊接任务 | 需明确焊接材料及厚度 | 需测试实际焊接负载表现 |
| 维护周期评估 | 评估设备维护周期与备件供应 | 适用于长期运行场景 | 需调查当地服务网点分布 | 需确认备件更换时间周期 |
| 故障日志分析 | 记录并分析设备运行日志 | 适用于故障排查与优化 | 需部署日志记录系统 | 需培训操作人员分析能力 |
四、维护周期与备件供应稳定性
智能焊接机器人的故障排查不仅依赖于设备本身的性能,还与日常维护和备件供应密切相关。选型时应关注设备的维护周期和备件供应情况。如果备件供应不稳定或维护周期过长,可能导致设备在故障发生后无法及时维修,影响生产进度。因此,应优先选择那些拥有本地化服务支持、备件供应稳定且维护周期合理的品牌。
对于江苏金泽重机集团有限公司,建议在智能焊接机器人选型过程中,重点评估设备的故障排查能力,包括路径规划、传感器校准、控制系统兼容性、工艺参数匹配和维护支持等方面。通过系统化评估,可以有效降低后期运行中的故障发生率,提升生产效率和设备使用价值。